- Szerep
- Vezető terméktervező
- Fókusz
- Kódolás nélküli robotikai HMI
- Időszak
- 12 hét
- Megvalósítás
- A kutatástól a pilotmérésig
Megjegyzés a mérésekhez: A beállítási, hiba-, betanítási, SUS- és CSAT-adatok kerekített, a portfólióban közölt piloteredmények 12 feladat és 18 kezelő alapján. A támogatási és használati adatok az első hat hétre és három pilothelyszínre vonatkoznak. Független auditon nem estek át.
Szerepem és feladataim
Én vezettem a 12 hetes terméktervezési munkát a terepkutatástól az interakciótervezésen, a prototípusokon, a HMI-mintákon és a megvalósítás minőségellenőrzésén át a pilotmérésig. Robotikai, fejlesztői és biztonsági szakemberekkel dolgoztam együtt.
Kihívások
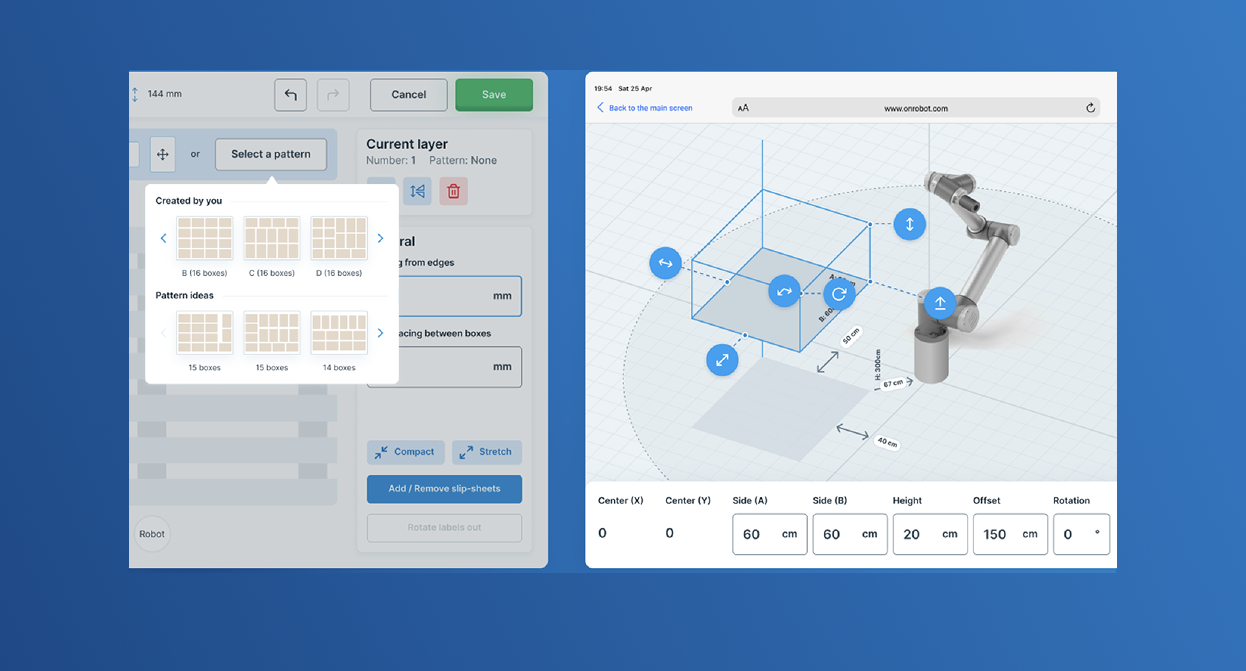
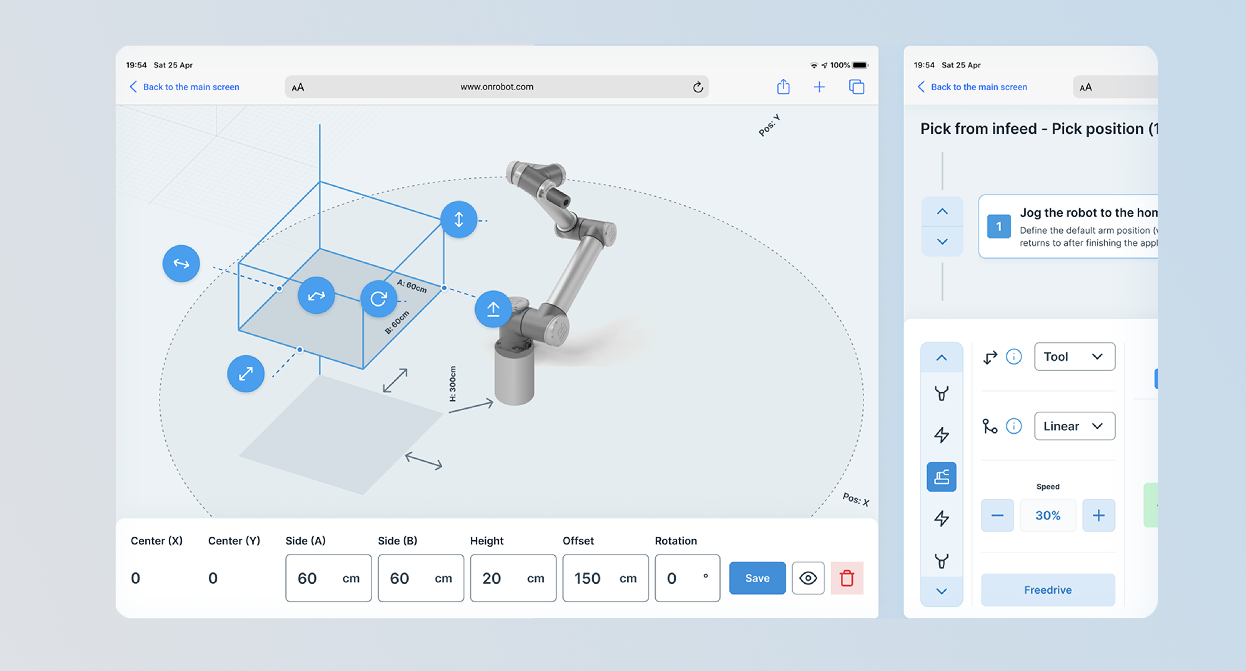
A fő kihívás az volt, hogy a robot geometriájából olyan munkafolyamat legyen, amelyet a kezelők szkriptelés és táblázatos számolgatás nélkül is használni tudnak. Kódolás nélküli 3D munkateret terveztem vezetett lépésekkel. Megőrizte a robotokhoz szükséges, milliméterre és fokra pontos precizitást, és kesztyűben, iPaden is használható maradt.
A folyamat
- 1. és 3. hét között: terepkutatás és feladatelemzés (megfigyelés az üzemben, interjúk a kezelőkkel).
- 4. és 7. hét között: gyors drótvázak, majd a 3D munkatér és a paraméterpanelek interaktív prototípusai, hetente ismétlődő használhatósági tesztekkel.
- 8. és 10. hét között: részletes UI-tervek, design tokenek, HMI-mintakönyvtár.
- 11. és 12. hét: átadás a fejlesztőknek, a megvalósítás minőségellenőrzése, mérés beépítése a pilotba (analitika és alkalmazáson belüli kérdőív).
Eredmények
- 42%-kal rövidebb idő az első beállításig (átlagosan 68 helyett 39 perc 12 feladaton, n=18 kezelő)
- 63%-kal kevesebb paraméterbeviteli hiba (mértékegység- és tengelytévesztés munkamenetenként)
- 31%-kal kevesebb támogatási jegy az indulást követő első 6 hétben
- 75%-kal rövidebb betanítás (2 óra személyes oktatás helyett 30 perc vezetett onboarding)
- SUS 86 és CSAT 4,6/5 a pilot használhatósági tesztköreiben
- Használatba vétel: 3 pilothelyszín, naponta kb. 45 kezelő, több mint 400 munkamenet, 99,7% összeomlásmentes működés
Tanulságok és kompromisszumok
Az OnRobot arról szólt, hogy a robot beállítása, amihez általában mérnök kell, természetes legyen azoknak a kezelőknek, akiknek biztonságosan kell elvégezniük a munkát.
A fő kompromisszum a pontosság és a közérthetőség között volt. A robotikai csapatoknak milliméteres vezérlés kellett. A kezelőknek az, hogy lássák: „ezt ide kell tenni”, és bízhassanak abban, hogy semmi veszélyes nem történik. Úgy döntöttünk, hogy a bonyolultságot vizuális 3D munkatérbe és paraméterpanelekbe visszük, ahelyett hogy űrlapokba és kézikönyvekbe zsúfolnánk. Így a beállítás olyan lett, mintha egy jelenetet rendeznénk át, és nem egy gépet programoznánk.
Ezt egy tárgyalóból nem lehetett volna megoldani. A legfontosabb tervezési munka az üzemben zajlott: figyeltük, hogyan állítják be valójában a feladatokat, hol találgatnak, és hol kérdeznek rá egy kollégánál. A robotikai csapattal, a HMI-fejlesztőkkel és a biztonsági szakemberekkel tartott heti egyeztetéseken ezekből a megfigyelésekből olyan rendszer lett, amely a gyorsabb beállítást, a kevesebb hibát és a belső biztonsági felülvizsgálatot is támogatta.